来源:本站 2026-10-30
以赛聚才,以创赋能。为充分展示大赛创新成果,讲好山东科技创新故事,大赛组委会推出优质项目专题宣传。
一个个从实验室、产业一线走来的创新项目,承载着科技工作者攻坚克难的初心。
专栏每日推送,陆续更新,一同见证科技工作者的创新成果与攻坚力量。
本期项目:《多源数据驱动的自走式无人精准植保喷施平台》
从“整片喷”到“按需喷”
——让无人精准植保真正走进田间
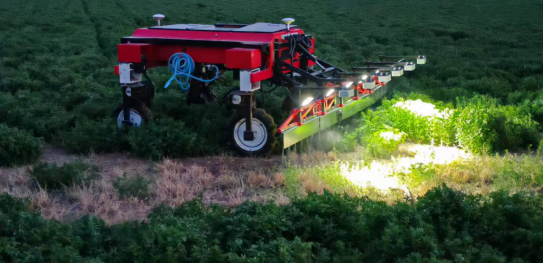
图1 多源数据驱动的自走式无人精准植保喷施平台开展田间作业
田里哪里有草、草有多少、哪些地方该喷药,过去往往要靠人下地看。面积一大,巡田慢、判断也容易受经验影响;真正喷起来,为了不漏掉,很多时候只能整片均匀施药。药喷了多少、哪里漏了、效果怎么样,作业结束后也缺少一套清楚的记录。
围绕这些实际问题,潍坊现代农业山东省实验室智慧农业与杂草综合防控实验室研发了“多源数据驱动的自走式无人精准植保喷施平台”。项目从田间识别、处方生成、无人作业到作业评价,把原来分散的几个环节连在一起,希望让植保作业少一些“凭经验”,多一些数据依据。
先把田里的情况看清楚
平台通过机器视觉、RTK/GNSS定位以及作业过程数据采集田间信息。相机负责“看”,定位系统负责确定“在哪里”,算法进一步完成杂草识别、目标定位和覆盖度分析。这样,识别结果不再只停留在一张图上,而是能够和田块中的具体位置对应起来,为后续生成喷施方案打基础。
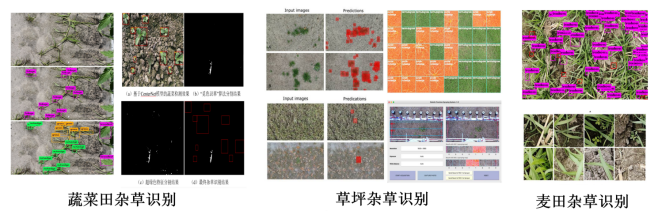
图2 多场景田间杂草智能识别与目标量化效果
把识别结果变成机器能执行的处方
看清楚还不够,关键是让机器知道下一步怎么做。团队把杂草分布、覆盖度等信息转成网格化喷施处方,不同区域对应不同的施药等级。需要重点防控的区域提高喷施量,杂草较少的区域则相应减少,让“按需喷”真正落到具体位置和具体剂量上。
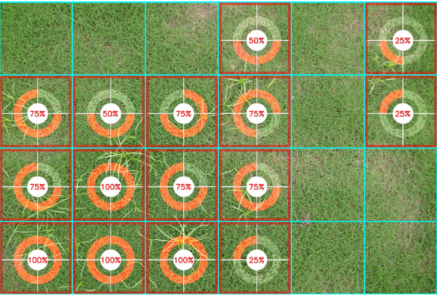
图3 基于杂草分布与覆盖度生成的网格化变量喷施处方图
处方生成后,无人装备按照规划路径进入作业。导航、定位、车辆控制和喷施控制需要同步配合:车辆运行至相应位置时,系统读取对应处方信息,并控制喷头按处方要求进行变量喷施。这样,识别、决策和执行不是各做各的,而是直接连成一条作业链。
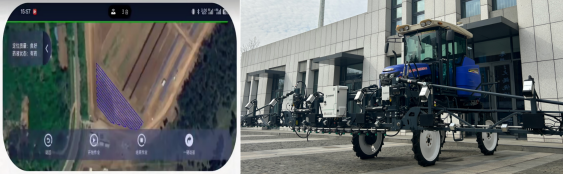
图4 无人精准植保装备自主导航规划与田间精准作业
喷完以后,还要知道“喷得怎么样”
一次作业结束,并不意味着流程结束。平台会继续记录作业轨迹、处方执行情况和用药量,并对覆盖情况、漏喷、重喷等进行统计,形成作业报告。哪些地方需要补喷、哪些参数可以调整,都能在报告中找到依据。下一次作业时,这些数据还可以继续用于参数调整和模型优化。
因此,这套平台想解决的并不只是“识别杂草”这一件事,而是把田间数据采集、智能识别、处方生成、无人执行和作业反馈串起来,让农业装备从“能看见”进一步走向“能判断、能执行、能复盘”。
从技术验证走向实际应用
目前,项目已经形成较为完整的技术和成果基础。围绕杂草识别、精准喷施、无人车导航、喷施控制、云管理等方向,团队已形成软件著作权11项、核心专利14项;开展横向技术服务及委托开发合同7项,合同金额共计63.2万元。项目还获得全国首届智慧农业创新大赛一等奖等6项奖项,并入选2026年全省数据要素市场化配置改革“揭榜挂帅”项目。
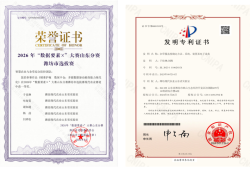
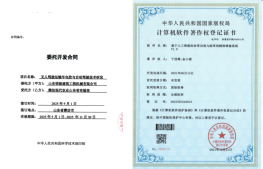
图5 项目部分成果转化情况
在应用端,平台可面向规模化种植基地、农业社会化服务组织、合作社、种业及植保企业、科研示范平台等主体,并具备向玉米、大豆、果园、设施农业等不同场景拓展的基础。对团队来说,最终目标不是单纯做出一台设备,而是把识别、作业和数据服务做成能够持续使用、能够复制推广的一套能力。
从“整片喷”到“按需喷”,改变的是作业方式,背后依靠的是数据、算法和智能装备的协同。团队希望把这些技术继续放到真实田间里检验和完善,让精准植保真正服务农业生产,在提高作业效率的同时,减少不必要的投入,让每一次作业都有记录、有评价,也有下一次改进的依据。
来源:《多源数据驱动的自走式无人精准植保喷施平台》项目
领域:现代农业
项目风采征集持续进行中
本次优质项目宣传为定向邀约,自愿报送、择优上线。如果您也是第十届山东省科技工作者创新大赛入围决赛的项目团队,有意向展示创新成果、讲述科创故事,欢迎积极投稿!
我们将通过大赛官方新媒体平台,为您的创新成果搭建展示窗口,一起讲好山东科技工作者的创新故事。



 0531-88985668
 山东省济南市历下区青年东路16号轻联大厦3楼
0531-86126220山东省济南市历下区趵突泉北路24号工信厅3号楼

山东电子信息综合服务平台

山东电子信息科技服务平台

山东电子信息科技服务

山东信息技术应用创新服务平台

青少年科创联盟

数字人才公社

信息技术与信息化